Техническое руководство по расчёту шкивов ленточных конвейеров в горнодобывающей промышленности
Обзор функций конвейерных шкивов
Шкивы конвейера являются основными рабочими элементами системы ленточного конвейера. В зависимости от их расположения и роли в системе они выполняют важнейшие функции, в том числе привод ленты, поддержание конструктивного натяжения ленты и изменение направления движения конвейерной ленты.
Эти компоненты условно подразделяются на приводные шкивы, натяжные шкивы, моторизованные шкивы, изгибающие шкивы и амортизирующие шкивы. Для предотвращения опасностей при эксплуатации и оптимизации рабочих характеристик поверхность или “корпус” шкива имеет одну из трёх основных видов отделки:
- Гладкая стальная (непокрытая) поверхность: Применяется преимущественно в системах с низким энергопотреблением, работающих в сухих, контролируемых условиях с минимальным содержанием влаги.
- Отделка резиновой изоляцией: Используется во влажных или мокрых условиях, где требуется передача высокой мощности. Такая обработка поверхности предотвращает проскальзывание ремня за счет обеспечения высокого коэффициента трения.
- Отделка из литой резины: Обеспечивает максимальную долговечность и противоскользящие свойства в условиях интенсивной эксплуатации.
Техническая классификация и устройство системы
Шкивы конвейера разработаны с учетом особенностей конкретных функциональных зон вдоль конвейерной линии. Ниже приведены основные промышленные типы:
1. Моторизованные шкивы (электрические барабаны)
Моторизованный шкив объединяет электродвигатель, высокоскоростной механический редуктор и корпус приводного шкива в единый герметичный блок. Эта компактная конструкция одновременно выполняет функции источника привода и направляющего ролика для конвейерной ленты.
Благодаря полностью закрытой внутренней конструкции данная сборка отличается компактностью, небольшой общей массой, высокой герметичностью и упрощённой процедурой монтажа.
2. Стандартные приводные шкивы
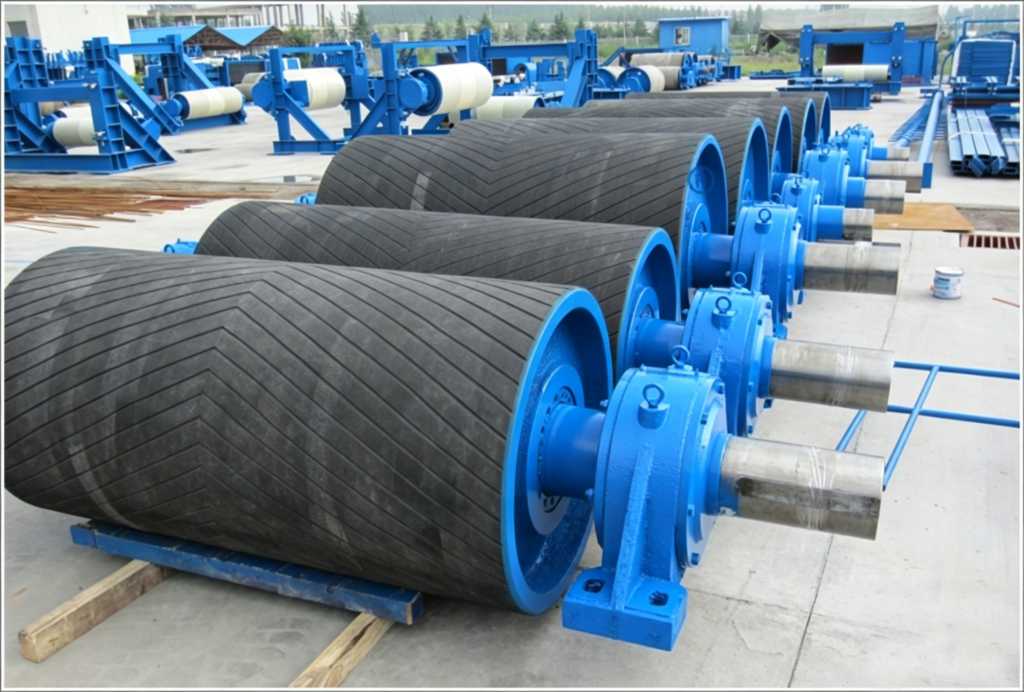
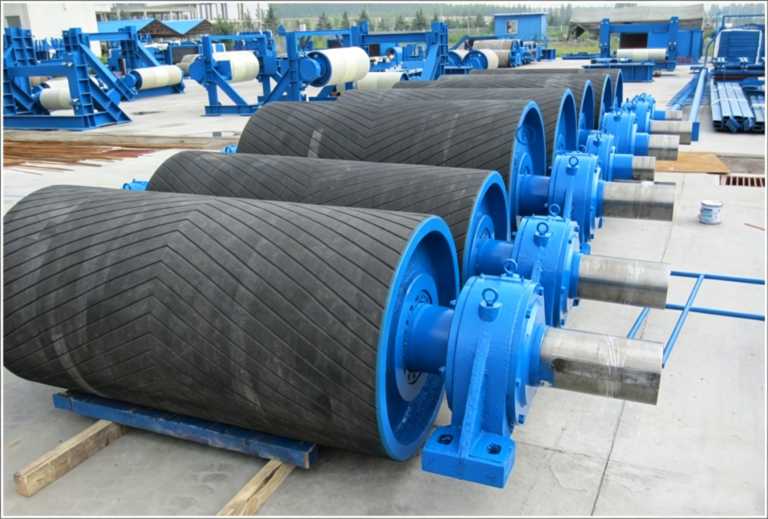
Ведущий шкив является основным элементом, обеспечивающим передачу механического крутящего момента от приводной системы двигателя на движущуюся конвейерную ленту. Для предотвращения проскальзывания эти шкивы оснащены слоем покрытия из литой резины или полиуретана со специальным рисунком канавок, который способствует удалению грязи, воды и сыпучих материалов.
3. Наклоненные и укороченные шкивы
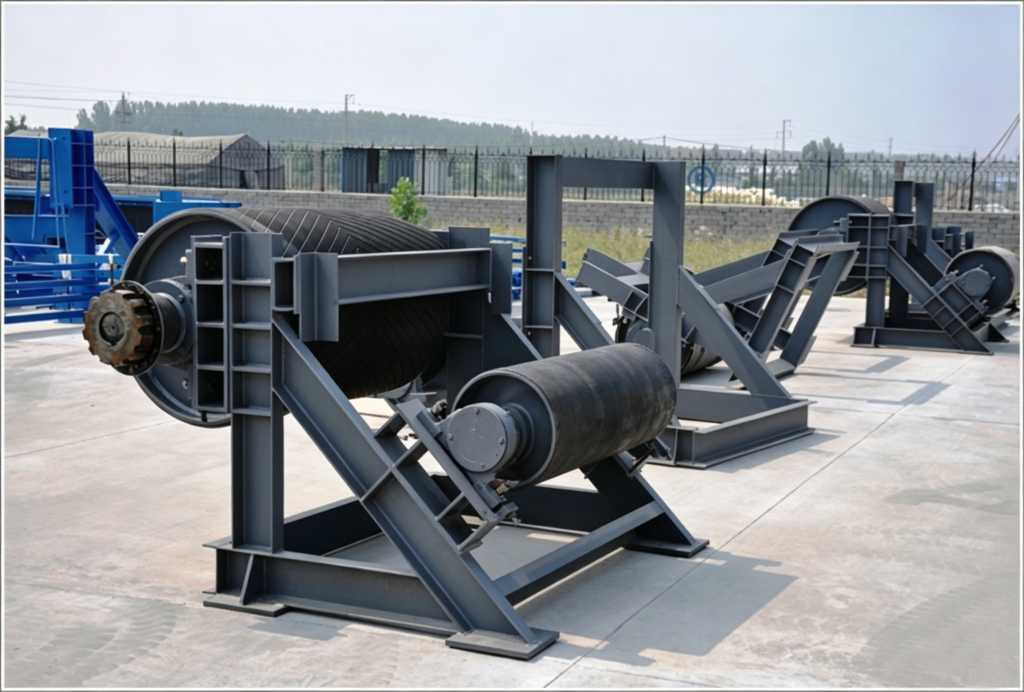
- Гнутые шкивы: Эти узлы перенаправляют петлю обратной ленты, образуя непрерывный замкнутый контур, и зачастую выступают в роли хвостового шкива или непосредственно интегрируются в гравитационные системы натяжения. Шкивы, соприкасающиеся с нерабочей «чистой» стороной ленты, часто имеют гладкое резиновое покрытие. Поскольку резина гибкая и обладает низкой теплопроводностью, она предотвращает прилипание влажного угля или руды к корпусу зимой, что снижает отклонения ленты от заданной траектории и износ конструкции.
- Шкивы с загнутыми краями: По своей конструкции они идентичны изогнутым шкивам, но имеют меньший диаметр. Их устанавливают рядом с ведущим шкивом для механического увеличения угла обхвата.
4. Специализированные шкивы для выгрузки шлака
Разработан специально для систем транспортировки материалов, в которых часто скапливается мусор. Корпус шкива имеет параллельные осевые пазы.
Когда посторонние сыпучие материалы попадают на траекторию движения обратной ленты и достигают места соединения шкива, они проваливаются через эти осевые щели внутрь барабана. Внутренняя часть шкива содержит конструкцию в виде двойного конуса, которая шире в центре и сужается к концам. Материал, находящийся внутри, скользит по этим коническим поверхностям и выходит через разгрузочные отверстия на концах шкива, что предотвращает повреждение ленты от попадания посторонних частиц.
5. Магнитные шкивы
Магнитные шкивы оснащены встроенным постоянным или электромагнитным сердечником. Они используются для отделения магнитных железных руд от пустой породы после дробления, удаления железных примесей с линий по переработке керамической глины, а также извлечения фрагментов железа из угля или литейного песка с целью защиты последующего оборудования.
Сравнительная таблица шкивов
В приведенной ниже таблице представлены области применения, виды поверхности и основные характеристики стандартных промышленных шкивов:
| Тип шкива | Основное сфера применения | Стандартные виды отделки поверхностей | Основные технические характеристики |
| Моторизованный шкив | Компактные зоны движения с ограниченным пространством | Чистая сталь / с резиновой изоляцией | Закрытый двигатель и редуктор; высокая степень герметичности. |
| Ведущий шкив | Основная передача мощности и передача крутящего момента | Укладка «елочкой» или «ромбом» | Высокая пропускная способность; параметры направленной установки. |
| Гнутый шкив | Направленное перенаправление; приемные узлы | Непокрытая сталь / Гладкая резина | Предотвращает накопление материала; обеспечивает стабильное движение ремня. |
| Шкив с загнутыми краями | Оптимизация угла намотки вблизи приводных барабанов | Непокрытая сталь / Гладкая резина | Меньший относительный диаметр; повышает фрикционные характеристики. |
| Вывод шлака | Производственные среды с большим количеством мусора | Стальной корпус с продольными пазами | Внутренняя конструкция с двумя конусами; самоочищающаяся конструкция. |
| Магнитный шкив | Сортировка материала и удаление постороннего железа | Голый корпус из нержавеющей стали | Интегрированное магнитное поле; автоматическая сепарация руды. |
Принципы технического проектирования и критерии предотвращения скольжения
Для обеспечения надёжной работы ленточного конвейера механическая приводная сила должна преодолевать сопротивление конструкции контура, возникающее в результате трения в местах соприкосновения. Если это трение недостаточное, приводной шкив вращается внутри неподвижной ленты, что приводит к сильному износу от теплового трения или к возгоранию системы.
Чтобы полностью исключить проскальзывание, конструкция системы должна удовлетворять основному уравнению Эйлера, описывающему трение:
$$F_{max} \le F_2 \cdot e^{\mu\theta}$$
Где:
- $F_{max}$ = максимальное натяжение ремня с узкой стороны до возникновения проскальзывания ($\text{N}$)
- $F_2$ = Натяжение свободного конца, обеспечиваемое системой натяжения ($\text{N}$)
- $e$ = основа натурального логарифма ($ ≈ 2,718$)
- $\mu$ = коэффициент трения между обшивкой корпуса шкива и основой ремня (безразмерный)
- $\theta$ = Угол обхвата ремня вокруг ведущего шкива ($\text{рад}$)
Для обеспечения безопасной рабочей маржи инженеры должны оптимизировать три конкретных параметра конструкции:
1. Оптимизация угла обхвата контакта ($\theta$)
В случаях, когда конструктивные ограничения снижают приводное трение, устанавливаются перехватные шкивы для увеличения угла обхвата ремня вокруг приводного шкива. Стандартный требуемый угол обхвата для промышленных приводов составляет от $200^\circ \text{ до } 240^\circ$ (от $3,49 \text{ до } 4,19 \text{ рад}$).
2. Выбор коэффициента трения ($\mu$)
Выбор вида поверхности шкива напрямую определяет величину доступной тяговой силы. В приведенной ниже таблице представлены стандартные коэффициенты трения для промышленных конструкций при различных условиях эксплуатации:
| Состояние поверхности шкива | Влажность в условиях эксплуатации | Коэффициент трения (μ) |
| Гладкая сталь (без покрытия) | Чистые и сухие помещения | $ от 0,20 до 0,25$ [15] |
| С резиновой изоляцией / Литая резина | Зоны с повышенной влажностью, сыростью или высокой нагрузкой | $0,25 \text{ — } 0,40$ [15] |
3. Конструкционная ориентация канавки типа «шеврон»
Облицовка с рифлением в виде шеврона или «елочки» имеет чётко определённое направление движения и предназначена исключительно для однонаправленных конвейеров.
При монтаже стрелка на шлицевом элементе должна быть направлена в ту же сторону, что и направление движения ремня. Такая ориентация создает направленную наружу компоненту осевой силы вдоль рабочей поверхности шкива, которая натягивает ремень наружу к краям и выталкивает грязь, пыль и воду наружу через канавки.
При установке в обратном направлении возникающие силы толкают мусор к центральной оси ленты, что приводит к образованию пустого зазора под центральной линией ленты, снижающего сцепление и вызывающего отклонения от траектории движения. Для конвейеров, работающих в обратном направлении, вместо этого необходимо использовать покрытие с ромбовидным рисунком.
Технические инженерные формулы и расчеты
При определении распределения нагрузки на шкивы и пределов тяги инженеры используют эмпирические соотношения для расчета минимального натяжения на стороне провисания, необходимого для передачи мощности без проскальзывания.
1. Передаваемая движущая сила (закон Эйлера)
Чистая движущая сила ($F_U$), которую шкив может передавать ремню, определяется разницей натяжения между натянутой и ослабленной сторонами:
$$F_U = F_1 – F_2$$
Для обеспечения работы без проскальзывания при максимальном крутящем моменте двигателя минимальное необходимое натяжение на стороне провисания ($F_{2,min}$) рассчитывается по следующей формуле:
$$F_{2,min} \ge F_U \cdot \frac{1}{e^{\mu\theta} – 1}$$
Где:
- $F_{2,min}$ = минимальное требуемое натяжение со стороны слабого места конструкции ($\text{N}$)
- $F_U$ = Чистая периферийная движущая сила, необходимая для перемещения груза ($\text{N}$)
- $\mu$ = коэффициент трения, зависящий от выбора покрытия шкива (например, $0,35$ для стандартной влажной резины)
- $\theta$ = полный угол обертывания ($\text{рад}$)
2. Расчет результирующей нагрузки на вал шкива
Векторная сила ($F_R$), действующая на вал шкива и корпуса подшипников под действием натяжения ремня, определяется с помощью геометрической формулы, описывающей обхват:
$$F_R = \sqrt{F_1^2 + F_2^2 + 2F_1F_2\cos(\pi – \theta)}$$
Для упрощённых радиальных схем, в которых линии с высоким и низким натяжением проходят примерно параллельно (например, стандартная конфигурация с конечным изгибом $180^\circ$), это соотношение упрощается до следующего вида:
$$F_R ≈ F_1 + F_2$$
Где:
- $F_R$ = Общая результирующая радиальная сила, действующая на узел шкива ($\text{N}$)
- $F_1$ = Натяжение входящего ремня на стороне натяжения ($\text{N}$)
- $F_2$ = Натяжение исходящей ленты со стороны провиса ($\text{N}$)
- $\theta$ = угол обхвата шкива ($\text{рад}$)
Ссылки и источники данных
- [1] ’Справочник инженера-механика», Коэффициенты трения и расчетные критерии для узлов оборудования для транспортировки сыпучих материалов, издательство «Industrial Systems Press».
 English
 العربية
 Português do Brasil
 Русский
 Español